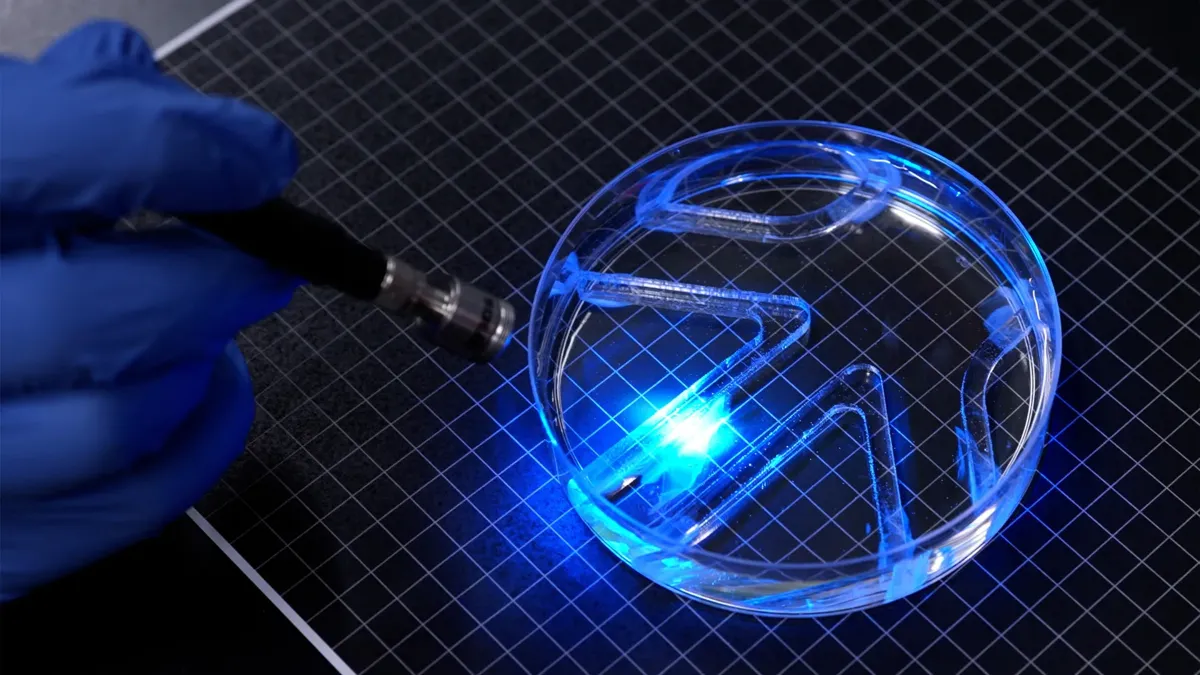
معهد MIT يبني روبوت سباحة صغيرًا تحرّكه طبقة رقيقة من العضلات الحية
لا يحتاج روبوت السباحة إلى محرك ضخم كي يتحرك في الماء. فقد أثبت مهندسو MIT أن طبقة واحدة مصمّمة بعناية من الخلايا العضلية الحية، أرقّ من شعرة الإنسان، قادرة على توليد قوة كافية لدفع روبوت صغير إلى الأمام. ويرد وصف العمل في دورية Advanced Functional Materials.
زعنفتان وعضلتان
للجهاز هيكل هلامي مرن بطول وعرض عود علكة تقريبًا. ويشكّل الهلام زعنفتين، تُغطّى كلٌّ منهما بخلايا عضلية معدّلة وراثيًا لتنقبض عند تعرضها للضوء. وعند تسليط الضوء على إحدى الزعنفتين ترفرف وتدفع الروبوت عبر الماء؛ ويتحكم اختيار الزعنفة المضاءة وتكرار الإضاءة في السرعة والاتجاه. تقول مؤلفة الدراسة ريتو رامان، أستاذة الهندسة الميكانيكية المشاركة في MIT: «يمكنك أن تتخيل أن للروبوت عضلتين مستقلتين. إذا سلّطنا الضوء على واحدة فقط، تتحرك تلك العضلة وحدها. وإذا أضأنا الاثنتين، ترفرف الاثنتان».
وفي تجارب أُجريت في طبق بتري كبير، حرّك الباحثون مصدر ضوء يدويًا ووجّهوا الروبوت عبر متاهة بسيطة تحت الماء. وبأقصى سرعة، قطع نحو أربعة أضعاف طول جسمه في الدقيقة. وهذا أقل بكثير من سباح أولمبي يستطيع قطع ما يصل إلى 65 ضعفًا لطول جسمه في الدقيقة، لكنه مماثل لسمكة قرش البقرة وهي تبحر على مهل. تقول رامان: «يتطلب التحرك في الماء قوة كبيرة مقارنة بالهواء. الروبوت قوي جدًا بالنظر إلى حجمه».
تصميم رقيق ومسطّح
يوصف الروبوت بأنه أول عرض لروبوت رقيق جدًا ثنائي الأبعاد ينتقل من مكان إلى آخر باستخدام نسيج عضلي حي. أما معظم الروبوتات الهجينة الحيوية الموجودة فتعتمد على كتل ثلاثية الأبعاد ضخمة من العضلات الهيكلية المستنبتة في المختبر، ويتطلب صنعها ملايين الخلايا. وتقول رامان إن التصاميم الأرقّ قد تكون أرخص في البناء وأكثر كفاءة في الحركة.
إيجاد الأساس المناسب للعضلة
يستند التصميم إلى قرص عضلي اصطناعي صنعه المختبر العام الماضي، مستوحى من قزحية العين البشرية، وفيه نمت طبقة رقيقة من الخلايا على طول أخاديد منقوشة في هلام فيبرين لين. وكان ذلك القرص يتحرك في عدة اتجاهات، لكن بنحو 100 ميكرون فقط. تقول رامان: «من منظور الروبوتات، كانت حركاتها ضئيلة». ووجد الفريق أن الفيبرين قد ينكمش بسرعة تحت قوى الخلايا المنقبضة، فعدّلوا للسبّاح ثلاث خصائص في الهلام: كيمياءه وصلابته وشكل الأخاديد وحجمها.
قارنوا بين قنوات ضيقة ذات مقطع مربع وقنوات أطول ذات قاع منحنٍ، وكانت الخلايا العضلية تصطف على أفضل نحو في الأخاديد المربعة. والخلايا المصطفّة أرجح أن تندمج في ألياف تنقبض معًا. واستبدل الفريق بالفيبرين ميثاكريلات الجيلاتين (GelMA)، وهي مادة شائعة الاستخدام في هندسة الأنسجة، واختبر تركيبات بدرجات صلابة مختلفة. وأعطت الهلاميات الأكثر صلابة اصطفافًا أفضل وانقباضات أقوى. وقدّم غشاء بسمك نصف مليمتر تقريبًا توازنًا جيدًا: متين بما يكفي لحمل طبقة واحدة من الخلايا، وخفيف بما يكفي كي لا تنفصل عنه الخلايا المنقبضة. كما «درّب» المهندسون العضلة بنبضات ضوئية متكررة قبل دمجها في الروبوت، مما قوّى النسيج.
ما الخطوة التالية
لا يزال شكل الروبوت بسيطًا، وكان هدف التجربة إثبات أن طبقة عضلية رقيقة جدًا قادرة على توليد قوة كافية للسباحة والتوجيه. ويخطط الفريق الآن لتحسين تصميم الجسم للسباحة بسرعة أكبر. وتلاحظ رامان أن «النسيج الحي ليّن ويستجيب لمحيطه ويستطيع شفاء نفسه»، وهي تتخيل أن تؤدي هذه الروبوتات يومًا مهام دقيقة في بيئات هشة أو لا يمكن التنبؤ بها بحيث لا تناسب العتاد التقليدي، مثل رصد البيئة في الماء. وقدّم مكتب البحوث البحرية جزءًا من التمويل.
المزيد من قصص الهندسة في قسم التكنولوجيا.