MIT baut winzigen Schwimmroboter mit dünner Schicht lebender Muskeln
Ein Schwimmroboter braucht keinen sperrigen Motor, um sich durchs Wasser zu bewegen. MIT-Ingenieure haben gezeigt, dass eine einzelne, sorgfältig konstruierte Schicht lebender Muskelzellen, dünner als ein menschliches Haar, genug Kraft erzeugen kann, um einen winzigen Roboter vorwärtszubewegen. Die Arbeit wird in Advanced Functional Materials beschrieben.
Zwei Flossen, zwei Muskeln
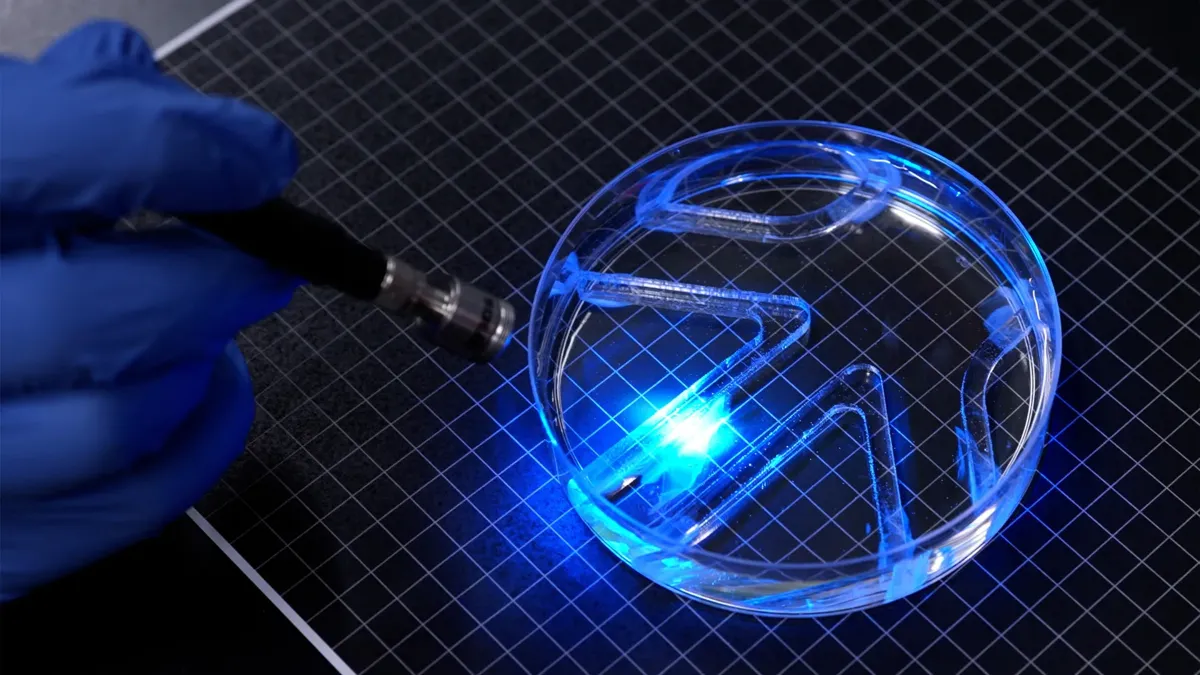
Das Gerät hat einen flexiblen Gelrahmen, der etwa so lang und breit ist wie ein Kaugummistreifen. Das Gel bildet zwei Flossen, jede beschichtet mit Muskelzellen, die genetisch so verändert wurden, dass sie sich bei Lichteinfall zusammenziehen. Wird eine Flosse beleuchtet, schlägt sie und schiebt den Roboter durchs Wasser; welche Flosse beleuchtet wird und wie oft, steuert Geschwindigkeit und Richtung. „Man kann sich den Roboter so vorstellen, als hätte er zwei unabhängige Muskeln“, sagt Studienautorin Ritu Raman, außerordentliche Professorin für Maschinenbau am MIT. „Wenn wir nur einen anleuchten, bewegt sich nur dieser Muskel. Wenn wir beide anleuchten, schlagen beide.“
In Experimenten in einer großen Petrischale bewegten die Forschenden eine Lichtquelle von Hand und steuerten den Roboter durch ein einfaches Unterwasserlabyrinth. Bei Höchstgeschwindigkeit legte er etwa vier Körperlängen pro Minute zurück. Das ist weit weniger als ein olympischer Schwimmer, der bis zu 65 Körperlängen pro Minute schafft, aber vergleichbar mit einem gemächlich dahingleitenden Sechskiemerhai. „Es erfordert viel Kraft, sich durch Wasser zu bewegen statt durch Luft“, sagt Raman. „Der Roboter ist für seine Größe ziemlich stark.“
Ein dünnes, flaches Design
Der Roboter wird als erste Demonstration eines sehr dünnen, zweidimensionalen Roboters beschrieben, der sich mithilfe lebenden Muskelgewebes von Ort zu Ort bewegt. Die meisten bestehenden biohybriden Roboter beruhen auf sperrigen dreidimensionalen Stücken im Labor gezüchteten Skelettmuskels, für die Millionen Zellen nötig sind. Raman sagt, dünnere Konstruktionen könnten günstiger zu bauen sein und sich effizienter bewegen.
Die richtige Grundlage für den Muskel finden
Das Design baut auf einer künstlichen Muskelscheibe auf, die das Labor im vergangenen Jahr nach dem Vorbild der menschlichen Iris herstellte; dabei wuchs eine dünne Zellschicht entlang von Rillen, die in ein weiches Fibringel geprägt waren. Diese Scheibe bewegte sich in mehrere Richtungen, aber nur etwa 100 Mikrometer weit. „Aus Sicht der Robotik waren ihre Bewegungen winzig“, sagt Raman. Das Team stellte fest, dass Fibrin unter den Kräften der sich zusammenziehenden Zellen schnell schrumpfen kann, weshalb es für den Schwimmer drei Eigenschaften des Gels abstimmte: seine Chemie, seine Steifigkeit sowie Form und Größe der Rillen.
Sie verglichen schmale Kanäle mit quadratischem Profil mit längeren Kanälen mit gekrümmtem Boden, und die Muskelzellen richteten sich in quadratischen Rillen am besten aus. Ausgerichtete Zellen verschmelzen eher zu Fasern, die sich gemeinsam zusammenziehen. Das Team ersetzte Fibrin durch Gelatinemethacrylat (GelMA), ein in der Gewebezüchtung häufig verwendetes Material, und testete Formulierungen unterschiedlicher Steifigkeit. Steifere Gele ergaben eine bessere Ausrichtung und stärkere Kontraktionen. Ein Film von etwa einem halben Millimeter Dicke bot einen guten Kompromiss: stabil genug, um eine einzelne Zellschicht zu tragen, aber leicht genug, dass sich die Zellen beim Zusammenziehen nicht von ihm lösten. Die Ingenieure „trainierten“ den Muskel außerdem mit wiederholten Lichtimpulsen, bevor sie ihn in den Roboter einbauten, was das Gewebe stärkte.
Wie es weitergeht
Die Form des Roboters ist noch einfach, und das Ziel des Experiments war zu zeigen, dass eine sehr dünne Muskelschicht genug Kraft zum Schwimmen und Steuern erzeugen kann. Das Team plant nun, das Körperdesign für schnelleres Schwimmen zu verfeinern. „Lebendes Gewebe ist weich, reagiert auf seine Umgebung und kann sich selbst heilen“, merkt Raman an, und sie stellt sich vor, dass solche Roboter eines Tages heikle Aufgaben in Umgebungen übernehmen, die für herkömmliche Hardware zu empfindlich oder unberechenbar sind, etwa die Umweltüberwachung im Wasser. Das Office of Naval Research stellte einen Teil der Finanzierung bereit.
Weitere Technikgeschichten finden Sie in unserem Technologiebereich.