El MIT crea un robot nadador diminuto impulsado por músculo vivo
Un robot nadador no necesita un motor voluminoso para moverse por el agua. Ingenieros del MIT han demostrado que una única capa de células musculares vivas, cuidadosamente diseñada y más fina que un cabello humano, puede producir fuerza suficiente para impulsar hacia delante un robot diminuto. El trabajo se describe en Advanced Functional Materials.
Dos aletas, dos músculos
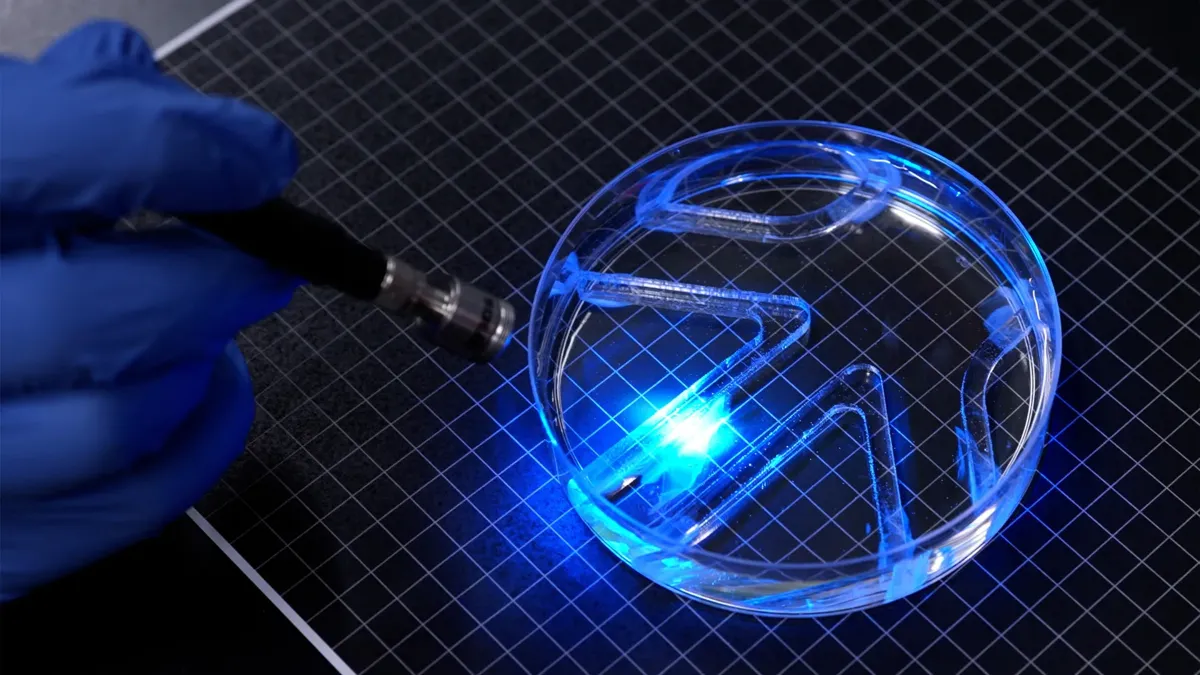
El dispositivo tiene un armazón flexible de gel con aproximadamente el largo y el ancho de una barra de chicle. El gel forma dos aletas, cada una recubierta de células musculares modificadas genéticamente para contraerse al exponerse a la luz. Al iluminar una aleta, esta se agita y empuja al robot por el agua; ajustar qué aleta se ilumina y con qué frecuencia controla la velocidad y la dirección. «Se puede pensar que el robot tiene dos músculos independientes», dice la autora del estudio Ritu Raman, profesora asociada de ingeniería mecánica del MIT. «Si iluminamos solo uno, solo se mueve ese músculo. Si iluminamos ambos, los dos aletean».
En experimentos en una placa de Petri grande, los investigadores movieron una fuente de luz a mano y guiaron al robot por un sencillo laberinto submarino. A velocidad máxima recorría unas cuatro longitudes de cuerpo por minuto. Es mucho menos que un nadador olímpico, que puede alcanzar hasta 65 longitudes de cuerpo por minuto, pero comparable a un tiburón vaca que navega sin prisa. «Se necesita mucha fuerza para moverse en el agua en comparación con el aire», dice Raman. «El robot es bastante fuerte, dado su tamaño».
Un diseño fino y plano
Se describe el robot como la primera demostración de un robot bidimensional muy delgado que se desplaza de un lugar a otro mediante tejido muscular vivo. La mayoría de los robots biohíbridos existentes dependen de voluminosos bloques tridimensionales de músculo esquelético cultivado en laboratorio, cuya fabricación requiere millones de células. Raman afirma que los diseños más finos podrían ser más baratos de construir y moverse con mayor eficiencia.
Encontrar la base adecuada para el músculo
El diseño se apoya en un disco de músculo artificial que el laboratorio creó el año pasado, inspirado en el iris humano, en el que una fina capa de células crecía a lo largo de surcos grabados en un gel blando de fibrina. Ese disco se movía en varias direcciones, pero solo unos 100 micrómetros. «Desde la perspectiva de la robótica, sus movimientos eran minúsculos», dice Raman. El equipo descubrió que la fibrina podía encogerse rápidamente bajo las fuerzas de las células al contraerse, así que para el nadador ajustaron tres propiedades del gel: su química, su rigidez y la forma y el tamaño de los surcos.
Compararon canales estrechos de perfil cuadrado con canales más largos de fondo curvo, y las células musculares se alinearon mejor en los surcos cuadrados. Las células alineadas tienen más probabilidades de fusionarse en fibras que se contraen juntas. El equipo sustituyó la fibrina por metacrilato de gelatina (GelMA), un material de uso común en ingeniería de tejidos, y probó formulaciones de distinta rigidez. Los geles más rígidos dieron mejor alineación y contracciones más fuertes. Una película de aproximadamente medio milímetro de grosor ofrecía un buen equilibrio: lo bastante resistente para sostener una sola capa de células, pero lo bastante ligera para que las células al contraerse no se despegaran. Los ingenieros también «ejercitaron» el músculo con pulsos de luz repetidos antes de incorporarlo al robot, lo que fortaleció el tejido.
Lo que viene después
La forma del robot sigue siendo sencilla, y el objetivo del experimento era demostrar que una capa muscular muy fina puede generar fuerza suficiente para nadar y orientarse. El equipo planea ahora perfeccionar el diseño del cuerpo para nadar más rápido. «El tejido vivo es blando, responde a su entorno y puede curarse a sí mismo», señala Raman, y se imagina que algún día estos robots realicen tareas delicadas en entornos demasiado frágiles o impredecibles para el hardware convencional, como la vigilancia ambiental en el agua. La Oficina de Investigación Naval financió parcialmente el trabajo.
Más historias de ingeniería en nuestra sección de tecnología.