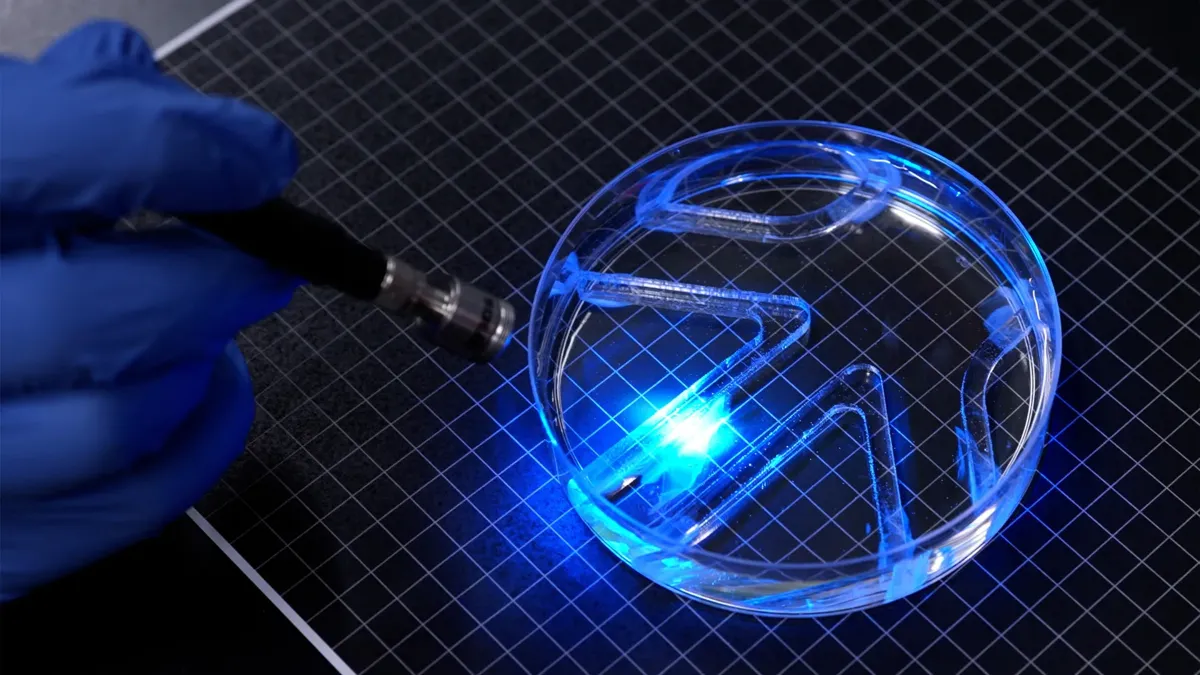
Le MIT crée un minuscule robot nageur propulsé par du muscle vivant
Un robot nageur n'a pas besoin d'un moteur encombrant pour se déplacer dans l'eau. Des ingénieurs du MIT ont montré qu'une seule couche de cellules musculaires vivantes, soigneusement conçue et plus fine qu'un cheveu humain, peut produire assez de force pour propulser un minuscule robot. Les travaux sont décrits dans Advanced Functional Materials.
Deux nageoires, deux muscles
L'appareil possède un cadre souple en gel dont la longueur et la largeur sont à peu près celles d'un bâtonnet de chewing-gum. Le gel forme deux nageoires, chacune recouverte de cellules musculaires génétiquement modifiées pour se contracter lorsqu'elles sont exposées à la lumière. Éclairer une nageoire la fait battre et pousse le robot dans l'eau ; choisir quelle nageoire est éclairée et à quelle fréquence permet de régler la vitesse et la direction. « On peut considérer que le robot a deux muscles indépendants », explique l'autrice de l'étude Ritu Raman, professeure associée de génie mécanique au MIT. « Si nous éclairons un seul muscle, seul celui-ci bouge. Si nous éclairons les deux, ils battent tous les deux. »
Lors d'expériences dans une grande boîte de Petri, les chercheurs ont déplacé une source lumineuse à la main et guidé le robot dans un simple labyrinthe sous-marin. À vitesse maximale, il parcourait environ quatre longueurs de corps par minute. C'est bien en dessous d'un nageur olympique, qui peut atteindre jusqu'à 65 longueurs de corps par minute, mais comparable à un requin griset en croisière tranquille. « Il faut beaucoup de force pour se déplacer dans l'eau plutôt que dans l'air », dit Raman. « Le robot est assez puissant, compte tenu de sa taille. »
Une conception fine et plate
Le robot est présenté comme la première démonstration d'un robot bidimensionnel très mince qui se déplace d'un endroit à l'autre grâce à du tissu musculaire vivant. La plupart des robots biohybrides existants reposent sur d'épais blocs tridimensionnels de muscle squelettique cultivé en laboratoire, dont la fabrication exige des millions de cellules. Selon Raman, des conceptions plus minces pourraient coûter moins cher à construire et se déplacer plus efficacement.
Trouver la bonne base pour le muscle
La conception s'appuie sur un disque de muscle artificiel que le laboratoire a réalisé l'an dernier, inspiré de l'iris humain, dans lequel une fine couche de cellules se développait le long de rainures gravées dans un gel mou de fibrine. Ce disque se déplaçait dans plusieurs directions, mais de seulement 100 microns environ. « Du point de vue de la robotique, leurs mouvements étaient minuscules », dit Raman. L'équipe a constaté que la fibrine pouvait rétrécir rapidement sous les forces des cellules en contraction ; pour le nageur, elle a donc réglé trois propriétés du gel : sa chimie, sa rigidité, ainsi que la forme et la taille des rainures.
Ils ont comparé des canaux étroits à profil carré et des canaux plus longs à fond arrondi, et les cellules musculaires s'alignaient le mieux dans les rainures carrées. Des cellules alignées ont plus de chances de fusionner en fibres qui se contractent ensemble. L'équipe a remplacé la fibrine par du méthacrylate de gélatine (GelMA), un matériau couramment utilisé en ingénierie tissulaire, et testé des formulations de rigidités différentes. Les gels plus rigides donnaient un meilleur alignement et des contractions plus fortes. Un film d'environ un demi-millimètre d'épaisseur offrait un bon compromis : assez solide pour porter une seule couche de cellules, mais assez léger pour que les cellules en se contractant ne s'en détachent pas. Les ingénieurs ont aussi « entraîné » le muscle avec des impulsions lumineuses répétées avant de l'intégrer au robot, ce qui a renforcé le tissu.
La suite
La forme du robot reste simple, et le but de l'expérience était de montrer qu'une couche musculaire très fine peut générer assez de force pour nager et s'orienter. L'équipe prévoit maintenant d'affiner la conception du corps pour nager plus vite. « Le tissu vivant est souple, réagit à son environnement et peut se réparer lui-même », note Raman, qui imagine que de tels robots accompliront un jour des tâches délicates dans des environnements trop fragiles ou imprévisibles pour le matériel conventionnel, comme la surveillance environnementale dans l'eau. L'Office of Naval Research a financé une partie des travaux.
D'autres histoires d'ingénierie sont à lire dans notre rubrique technologie.