В MIT создали крошечного пловца-робота на тонком слое живых мышц
Роботу-пловцу не нужен громоздкий мотор, чтобы двигаться в воде. Инженеры MIT показали, что один тщательно сконструированный слой живых мышечных клеток тоньше человеческого волоса создаёт достаточно силы, чтобы толкать крошечного робота вперёд. Работа описана в журнале Advanced Functional Materials.
Два плавника — две мышцы
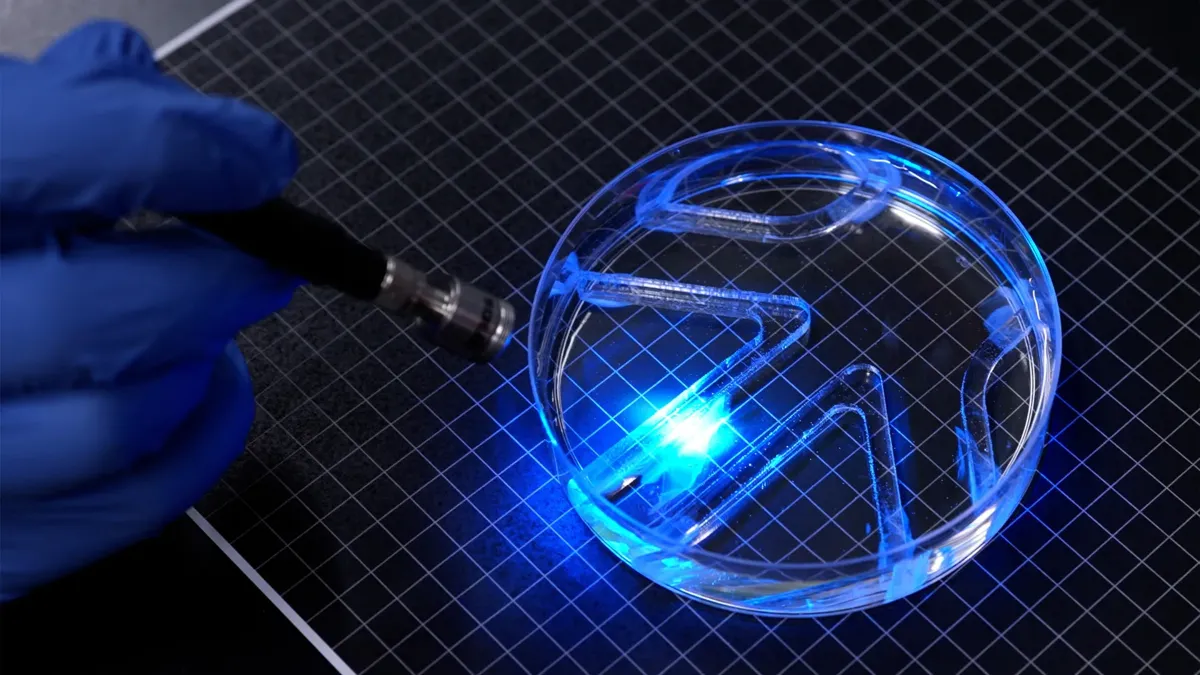
Устройство состоит из гибкого гелевого каркаса примерно длиной и шириной с пластинку жевательной резинки. Гель образует два плавника, каждый покрыт мышечными клетками, генетически изменёнными так, чтобы сокращаться под действием света. Если осветить один плавник, он взмахивает и толкает робота в воде; выбирая, какой плавник освещать и как часто, можно управлять скоростью и направлением. «Можно считать, что у робота две независимые мышцы, — говорит автор исследования Риту Раман, доцент механической инженерии MIT. — Если светить только на одну, двигается только она. Если на обе — машут обе».
В опытах в большой чашке Петри исследователи вручную перемещали источник света и провели робота через простой подводный лабиринт. На максимальной скорости он проплывал около четырёх длин тела в минуту. Это намного меньше, чем у олимпийского пловца, который может проплыть до 65 длин тела в минуту, но сопоставимо со скоростью неспешно плывущей акулы-коровы. «Чтобы двигаться в воде, нужно куда больше силы, чем в воздухе, — говорит Раман. — Для своего размера робот довольно силён».
Тонкая плоская конструкция
Робот назван первой демонстрацией очень тонкого двумерного робота, который перемещается с помощью живой мышечной ткани. Большинство существующих биогибридных роботов опирается на громоздкие трёхмерные куски выращенной в лаборатории скелетной мышцы, для которых нужны миллионы клеток. Раман говорит, что более тонкие конструкции могут быть дешевле и двигаться эффективнее.
Как подобрали основу для мышцы
Конструкция развивает искусственную мышечную пластину, которую лаборатория создала в прошлом году по образцу радужки глаза человека: тонкий слой клеток рос вдоль канавок на мягком геле из фибрина. Пластина двигалась в нескольких направлениях, но лишь примерно на 100 микрон. «С точки зрения робототехники эти движения были крошечными», — говорит Раман. Команда выяснила, что фибрин быстро сжимается под усилием сокращающихся клеток, поэтому для пловца настроили три свойства геля: химический состав, жёсткость, а также форму и размер канавок.
Сравнили узкие каналы с квадратным профилем и более длинные каналы с закруглённым дном: мышечные клетки лучше всего выстраивались в квадратных канавках. Выстроенные клетки с большей вероятностью сливаются в волокна, сокращающиеся согласованно. Команда заменила фибрин на метакрилированный желатин (GelMA) — материал, который обычно применяют в тканевой инженерии, — и испытала составы разной жёсткости. Более жёсткие гели давали лучшее выстраивание клеток и более сильные сокращения. Хороший баланс обеспечила плёнка толщиной около полумиллиметра: достаточно прочная, чтобы нести один слой клеток, и достаточно лёгкая, чтобы сокращающиеся клетки не отрывались от неё. Перед установкой на робота инженеры также «тренировали» мышцу повторяющимися импульсами света, и ткань становилась сильнее.
Что дальше
Форма робота пока простая, а цель эксперимента — показать, что очень тонкий слой мышц создаёт достаточно силы, чтобы плыть и поворачивать. Теперь команда планирует доработать конструкцию корпуса для более быстрого плавания. «Живая ткань мягкая, реагирует на окружающую среду и может заживать», — отмечает Раман и представляет, что такие роботы однажды будут выполнять деликатную работу в средах, слишком хрупких или непредсказуемых для обычной техники, например следить за состоянием водоёмов. Работу частично профинансировало Управление военно-морских исследований США.
Больше инженерных историй — в нашем разделе технологий.