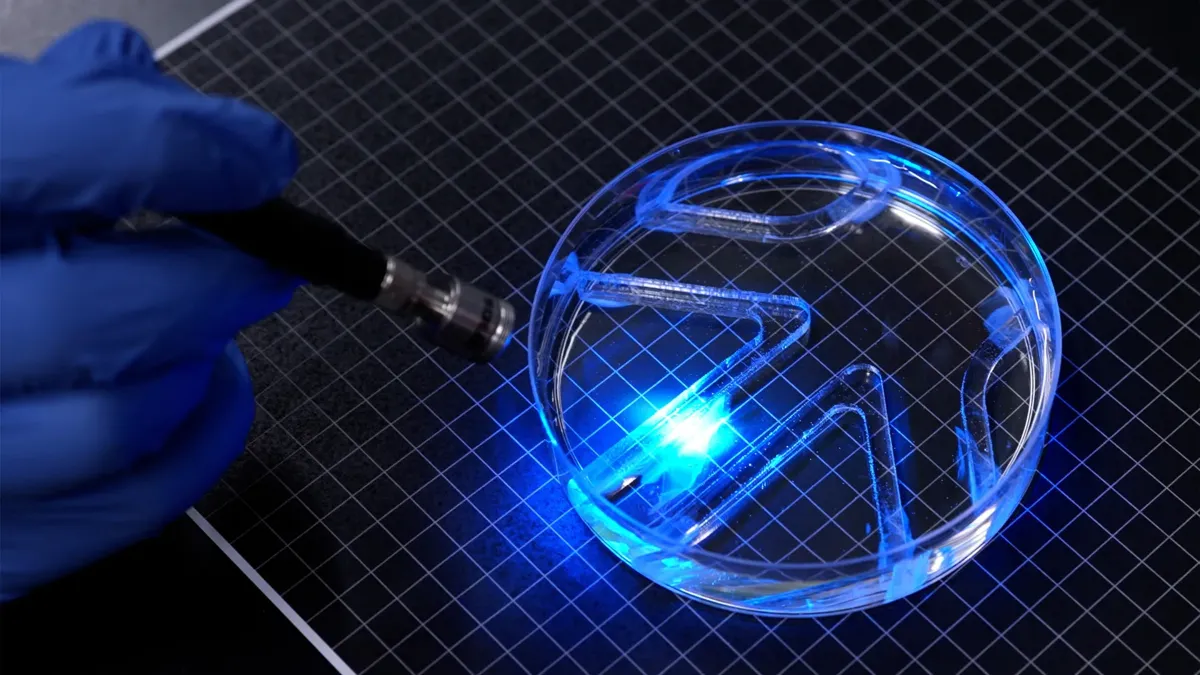
MIT створив крихітного робота-плавця на основі живого м'яза
Роботу-плавцю не потрібен громіздкий двигун, щоб рухатися у воді. Інженери MIT показали, що один ретельно сконструйований шар живих м'язових клітин, тонший за людську волосину, здатен створити достатню силу, щоб штовхати крихітного робота вперед. Роботу описано в журналі Advanced Functional Materials.
Два плавці, два м'язи
Пристрій має гнучкий гелевий каркас приблизно завдовжки й завширшки з пластинку жуйки. Гель утворює два плавці, кожен із яких вкритий м'язовими клітинами, генетично модифікованими так, щоб скорочуватися під дією світла. Якщо посвітити на один плавець, він змахує й штовхає робота крізь воду; вибір того, який плавець освітлено і як часто, керує швидкістю та напрямком. «Можна уявити, що в робота два незалежні м'язи, — каже авторка дослідження Ріту Раман, доцентка механічної інженерії MIT. — Якщо світити лише на один, рухається тільки цей м'яз. Якщо світити на обидва, обидва змахують».
В експериментах у великій чашці Петрі дослідники вручну переміщували джерело світла й вели робота простим підводним лабіринтом. На максимальній швидкості він долав близько чотирьох довжин тіла за хвилину. Це набагато менше, ніж в олімпійського плавця, який може проплисти до 65 довжин тіла за хвилину, але порівнянно з акулою-коровою, що неквапливо пливе. «Щоб рухатися у воді, потрібно набагато більше сили, ніж у повітрі, — каже Раман. — Робот доволі сильний, зважаючи на його розмір».
Тонка, пласка конструкція
Робота описують як першу демонстрацію дуже тонкого двовимірного робота, що переміщується з місця на місце за допомогою живої м'язової тканини. Більшість наявних біогібридних роботів покладаються на громіздкі тривимірні шматки вирощеного в лабораторії скелетного м'яза, для створення яких потрібні мільйони клітин. Раман каже, що тонші конструкції можуть бути дешевшими у виготовленні й рухатися ефективніше.
Пошук правильної основи для м'яза
Конструкція спирається на диск зі штучного м'яза, який лабораторія створила торік за зразком людської райдужки: тонкий шар клітин ріс уздовж борозенок, нанесених на м'який фібриновий гель. Цей диск рухався в кількох напрямках, але лише приблизно на 100 мікрон. «З погляду робототехніки їхні рухи були крихітними», — каже Раман. Команда виявила, що фібрин може швидко стискатися під дією сил скорочуваних клітин, тому для плавця вони налаштували три властивості гелю: його хімічний склад, жорсткість, а також форму й розмір борозенок.
Вони порівняли вузькі канали з квадратним профілем і довші канали із заокругленим дном, і м'язові клітини найкраще вишиковувалися в квадратних борозенках. Вишикувані клітини з більшою ймовірністю зливаються у волокна, що скорочуються разом. Команда замінила фібрин на желатин метакрилат (GelMA), матеріал, який часто використовують у тканинній інженерії, і випробувала склади різної жорсткості. Жорсткіші гелі забезпечували краще вишикування та сильніші скорочення. Плівка завтовшки приблизно пів міліметра давала хороший баланс: достатньо міцна, щоб утримувати один шар клітин, але досить легка, щоб клітини під час скорочення не відривалися від неї. Інженери також «тренували» м'яз повторюваними імпульсами світла перед тим, як вбудувати його в робота, що зміцнило тканину.
Що далі
Форма робота поки проста, а мета експерименту полягала в тому, щоб показати, що дуже тонкий шар м'яза може створити достатньо сили, щоб плавати й керуватися. Тепер команда планує вдосконалити конструкцію корпусу для швидшого плавання. «Жива тканина м'яка, реагує на навколишнє середовище й здатна сама загоюватися», — зазначає Раман; вона уявляє, що колись такі роботи виконуватимуть делікатні завдання в середовищах, надто крихких або непередбачуваних для звичайного обладнання, як-от моніторинг довкілля у воді. Часткове фінансування надало Управління військово-морських досліджень.
Більше інженерних історій читайте в нашому розділі технологій.