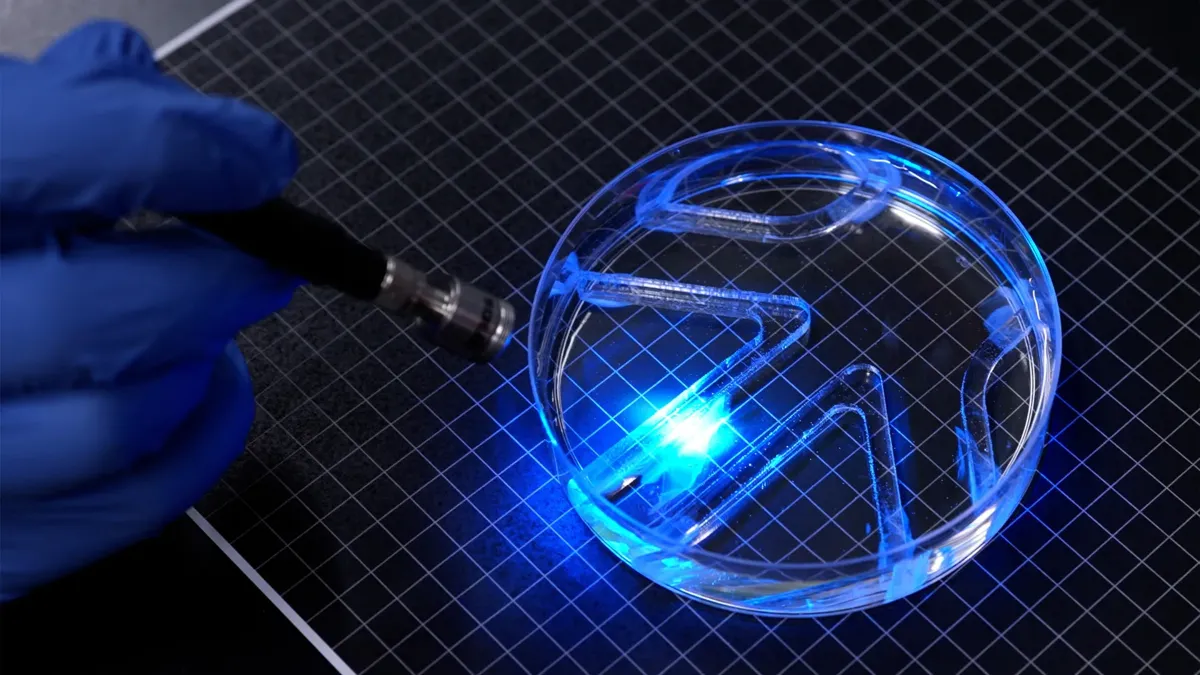
麻省理工学院研制出由薄薄一层活体肌肉驱动的微型游泳机器人
游泳机器人不需要笨重的电机就能在水中移动。麻省理工学院的工程师已经证明,一层经过精心设计、比人类头发还薄的活体肌肉细胞,就能产生足够的力量推动一个微型机器人前进。这项工作发表在《先进功能材料》(Advanced Functional Materials)上。
两片鳍,两块肌肉
该装置有一个柔性凝胶框架,长宽大致相当于一条口香糖。凝胶形成两片鳍,每片鳍上都覆盖着经过基因改造、遇光就会收缩的肌肉细胞。用光照射一片鳍,这片鳍就会拍动,推着机器人在水中前进;调整照射哪片鳍以及照射的频率,就能控制速度和方向。“你可以把这个机器人看作有两块独立的肌肉,”论文作者、麻省理工学院机械工程副教授里图·拉曼(Ritu Raman)说。“如果只照其中一块,就只有那块肌肉动。如果两块都照,它们就都拍动。”
在大培养皿中的实验里,研究人员用手移动光源,引导机器人穿过一个简单的水下迷宫。最高速度时,它每分钟前进约四个体长。这远低于奥运游泳选手每分钟最多65个体长的水平,但与悠闲巡游的六鳃鲨相当。“在水中移动比在空气中需要大得多的力,”拉曼说。“就它的大小而言,这个机器人相当强壮。”
薄而平的设计
该机器人被描述为首次展示的、利用活体肌肉组织从一处移动到另一处的极薄二维机器人。现有的大多数生物混合机器人依赖笨重的三维实验室培养骨骼肌块,制造它们需要数百万个细胞。拉曼说,更薄的设计造价可能更低,移动效率也可能更高。
为肌肉找到合适的基底
该设计建立在实验室去年制作的、受人类虹膜启发的人工肌肉圆盘之上,其中一层薄薄的细胞沿着刻在柔软纤维蛋白凝胶上的沟槽生长。那个圆盘可以向多个方向运动,但只有大约100微米。“从机器人学的角度看,它们的运动微乎其微,”拉曼说。团队发现,纤维蛋白在细胞收缩的力作用下可能迅速收缩变形,因此针对游泳机器人,他们调整了凝胶的三项属性:化学成分、硬度,以及沟槽的形状和尺寸。
他们比较了方形截面的窄通道和底部呈弧形的较长通道,结果肌肉细胞在方形沟槽中排列得最好。排列整齐的细胞更有可能融合成一起收缩的纤维。团队用组织工程中常用的材料甲基丙烯酰化明胶(GelMA)取代了纤维蛋白,并测试了不同硬度的配方。更硬的凝胶带来更好的排列和更强的收缩。约半毫米厚的薄膜取得了很好的平衡:既足够结实,能承载单层细胞,又足够轻,使细胞收缩时不会从中被拉脱。工程师们在把肌肉装入机器人之前,还用反复的光脉冲对它进行了“锻炼”,从而增强了组织。
下一步
机器人的形状仍然很简单,这次实验的目的是证明极薄的肌肉层就能产生足够的力量来游动和转向。团队现在计划改进机身设计,以实现更快的游速。“活体组织柔软,能对周围环境作出反应,还能自我修复,”拉曼指出,她设想这类机器人有朝一日能在传统硬件过于脆弱或难以预测的环境中完成精细任务,例如水中的环境监测。海军研究办公室(Office of Naval Research)提供了部分资金。
更多工程报道请见我们的科技栏目。